Анатомия автопарковщика: из чего состоит система
Представьте, что автомобиль на парковке превращается в самостоятельного робота, который видит мир через ультразвуковые сонары, камеры кругового обзора и лидары. Центральный блок управления собирает эти сигналы в единую карту пространства, рассчитывая траекторию с точностью до сантиметров. Именно слаженная работа сенсоров и вычислительного «мозга» позволяет машине понимать, где заканчивается асфальт и начинается бордюр.
Ключевой элемент — электроусилитель руля с интегрированным приводом, который принимает команды от алгоритма и физически поворачивает колёса. Тормозная система и трансмиссия подключаются через CAN-шину, обеспечивая плавное движение на сверхмалых скоростях. Без этой связки «глаз» и «рук» беспилотная парковка осталась бы фантастикой.
Сенсорное зрение: как машина ощущает свободное место
Парковочный ассистент сканирует пространство в реальном времени, сравнивая габариты автомобиля с обнаруженным «окном» между машинами. Ультразвуковые датчики замеряют дистанцию до препятствий, а камеры распознают разметку и тип покрытия. Лидар добавляет объёмную картину, фиксируя низкие препятствия, которые не видят сонары.
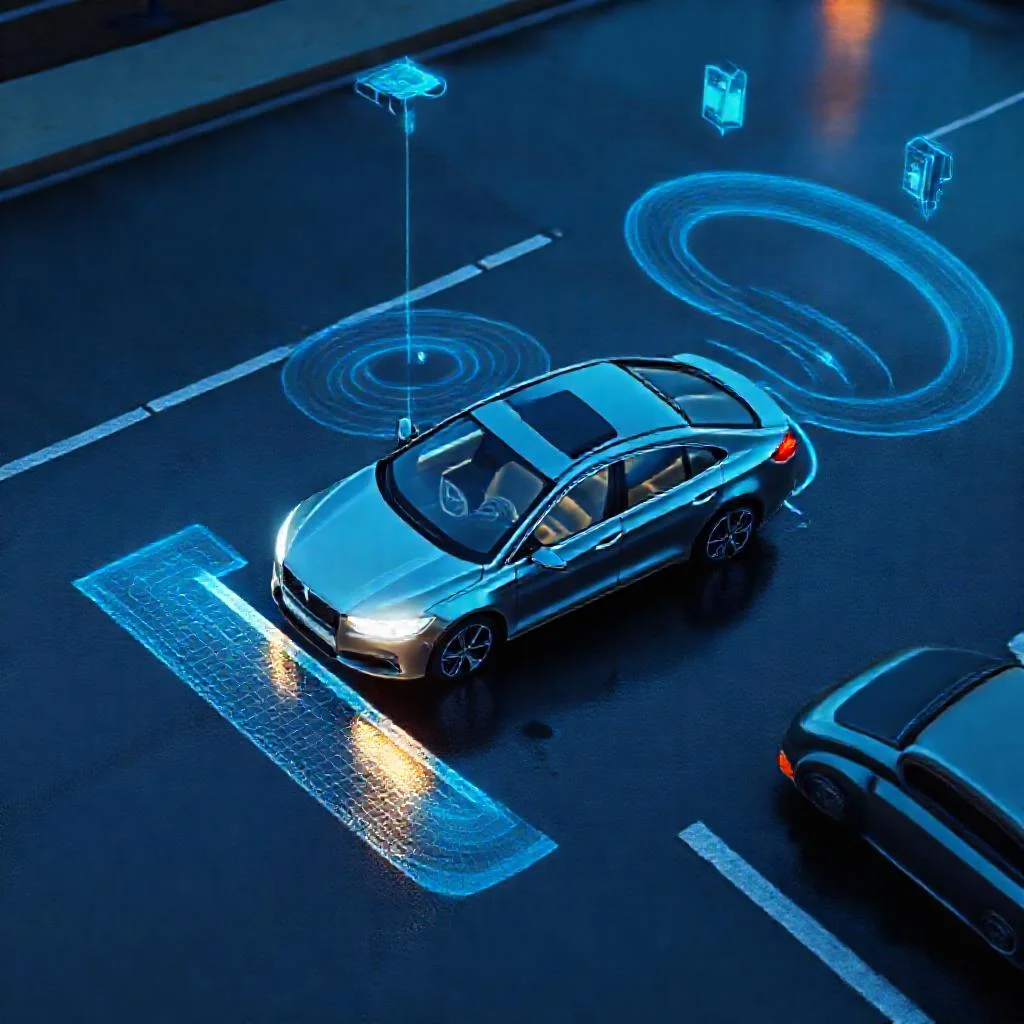
Алгоритм отбрасывает ложные цели — например, тени или качающиеся ветки — и подтверждает пригодность места только после многократной проверки. Если свободный участок меньше расчётного минимума, система честно сообщит об этом водителю. Такой подход исключает риск «застрять» в процессе манёвра.
«Автомобиль будущего — это не просто средство передвижения, а мобильный вычислительный центр, который принимает решения быстрее и точнее человека» — инженер-разработчик систем автономного вождения.
Математика манёвра: от траектории до рулевого колеса
После выбора места в дело вступает планировщик траектории, который строит дугу движения с учётом радиуса поворота и габаритов кузова. В основе лежит модель велосипеда — упрощённая физическая схема, описывающая кинематику колёс. Система разбивает манёвр на этапы: выезд на исходную позицию, движение задним ходом по дуге, корректировка положения и финальная парковка.
На каждом шаге контроллер сравнивает фактическое положение с идеальным и вносит микропоправки. Скорость движения ограничена 4–6 км/ч, чтобы электроника успевала реагировать на изменения. Если пешеход внезапно появляется в зоне манёвра, система мгновенно останавливает автомобиль.
- Ультразвуковые сонары — измеряют расстояние до препятствий в ближней зоне;
- Камеры кругового обзора — распознают разметку и границы парковочного места;
- Лидар — создаёт трёхмерную карту окружения высокой точности;
- Инерциальный блок — отслеживает ускорение и угол поворота кузова.
Дистанционное управление и автономные сценарии
Современные премиальные модели позволяют водителю выйти из салона и запустить парковку со смартфона. Автомобиль самостоятельно находит свободное место в радиусе действия сенсоров, маневрирует и глушит двигатель. Такая функция особенно востребована в тесных подземных паркингах, где открыть дверь попросту невозможно.
Беспилотная парковка также интегрируется с инфраструктурой умных стоянок: машина обменивается данными с сервером и получает актуальную карту занятости мест. Это снижает время поиска и уменьшает заторы в часы пик. В перспективе технология станет частью единой экосистемы городской мобильности.
Ограничения и зоны ответственности
Несмотря на прогресс, системы не всесильны: сильный снегопад, размытая разметка или нестандартные препятствия могут сбить сенсоры с толку. Производители закладывают консервативные пороги, поэтому в сложных условиях ассистент просто откажется от манёвра. Ответственность за контроль процесса по-прежнему лежит на водителе.
Юридические нормы различаются по странам, а страхование таких сценариев только формируется. Эксперты сходятся во мнении, что полная автономия на парковке станет массовой лишь после создания единых стандартов безопасности. Пока же технология работает как надёжный помощник, а не замена человеку.
Компоненты системы автоматической парковки и их функции
| Компонент / Параметр | Функция | Роль в системе |
|---|---|---|
| Ультразвуковые сонары | Измеряют расстояние до препятствий в ближней зоне | Замер дистанции до препятствий |
| Камеры кругового обзора | Распознают разметку и границы парковочного места | Распознавание разметки и типа покрытия |
| Лидар | Создаёт трёхмерную карту окружения высокой точности | Фиксация низких препятствий, невидимых сонарам |
| Инерциальный блок | Отслеживает ускорение и угол поворота кузова | Контроль положения автомобиля |
| Центральный блок управления | Собирает сигналы сенсоров в единую карту пространства | Расчёт траектории с точностью до сантиметров |
| Электроусилитель руля с интегрированным приводом | Принимает команды от алгоритма и физически поворачивает колёса | Исполнение рулевых команд |
| CAN-шина | Подключает тормозную систему и трансмиссию | Обеспечение плавного движения на сверхмалых скоростях |
| Планировщик траектории | Строит дугу движения с учётом радиуса поворота и габаритов кузова | Планирование манёвра на основе модели велосипеда |
Этапы манёвра и ключевые параметры
| Параметр / Этап | Значение / Описание |
|---|---|
| Ограничение скорости движения | 4–6 км/ч |
| Этап 1 | Выезд на исходную позицию |
| Этап 2 | Движение задним ходом по дуге |
| Этап 3 | Корректировка положения |
| Этап 4 | Финальная парковка |
| Физическая модель | Модель велосипеда — упрощённая схема кинематики колёс |
| Реакция на пешехода | Мгновенная остановка автомобиля |
| Проверка свободного места | Подтверждение пригодности только после многократной проверки |
Ограничения системы
| Фактор | Влияние |
|---|---|
| Сильный снегопад | Может сбить сенсоры с толку |
| Размытая разметка | Может сбить сенсоры с толку |
| Нестандартные препятствия | Может сбить сенсоры с толку |
| Сложные условия | Ассистент откажется от манёвра (консервативные пороги) |
| Ответственность за контроль | По-прежнему лежит на водителе |
Частые вопросы о работе систем автоматической парковки без водителя
Из чего состоит система автоматической парковки?
Система включает ультразвуковые сонары, камеры кругового обзора, лидары и инерциальный блок, которые передают данные в центральный блок управления. Он строит карту пространства и рассчитывает траекторию, а электроусилитель руля, тормозная система и трансмиссия через CAN-шину физически исполняют команды алгоритма.
Как автомобиль определяет свободное парковочное место?
Парковочный ассистент сканирует пространство в реальном времени: сонары замеряют дистанцию до препятствий, камеры распознают разметку и покрытие, лидар фиксирует низкие препятствия. Алгоритм отбрасывает ложные цели и подтверждает пригодность места только после многократной проверки, сравнивая его с расчётным минимумом.
Как рассчитывается траектория манёвра?
Планировщик строит дугу движения на основе модели велосипеда с учётом радиуса поворота и габаритов кузова, разбивая манёвр на этапы: выезд на позицию, движение задним ходом, корректировка и финальная парковка. Контроллер сравнивает фактическое положение с идеальным и вносит микропоправки, а скорость ограничена 4–6 км/ч.
Можно ли парковать автомобиль дистанционно со смартфона?
Да, современные премиальные модели позволяют выйти из салона и запустить парковку со смартфона: автомобиль сам находит место в радиусе действия сенсоров, маневрирует и глушит двигатель. Функция особенно полезна в тесных подземных паркингах, а также интегрируется с инфраструктурой умных стоянок.
Какие ограничения есть у систем автопарковки и кто несёт ответственность?
Сильный снегопад, размытая разметка или нестандартные препятствия могут сбить сенсоры, поэтому в сложных условиях ассистент откажется от манёвра. Ответственность за контроль процесса по-прежнему лежит на водителе, а массовое распространение полной автономии ожидается после создания единых стандартов безопасности.